
Архив инженерных проектов
Система контроля положения и биения валков
Задача: перевести настройку валков в измеряемые координаты
 ФОТО 01
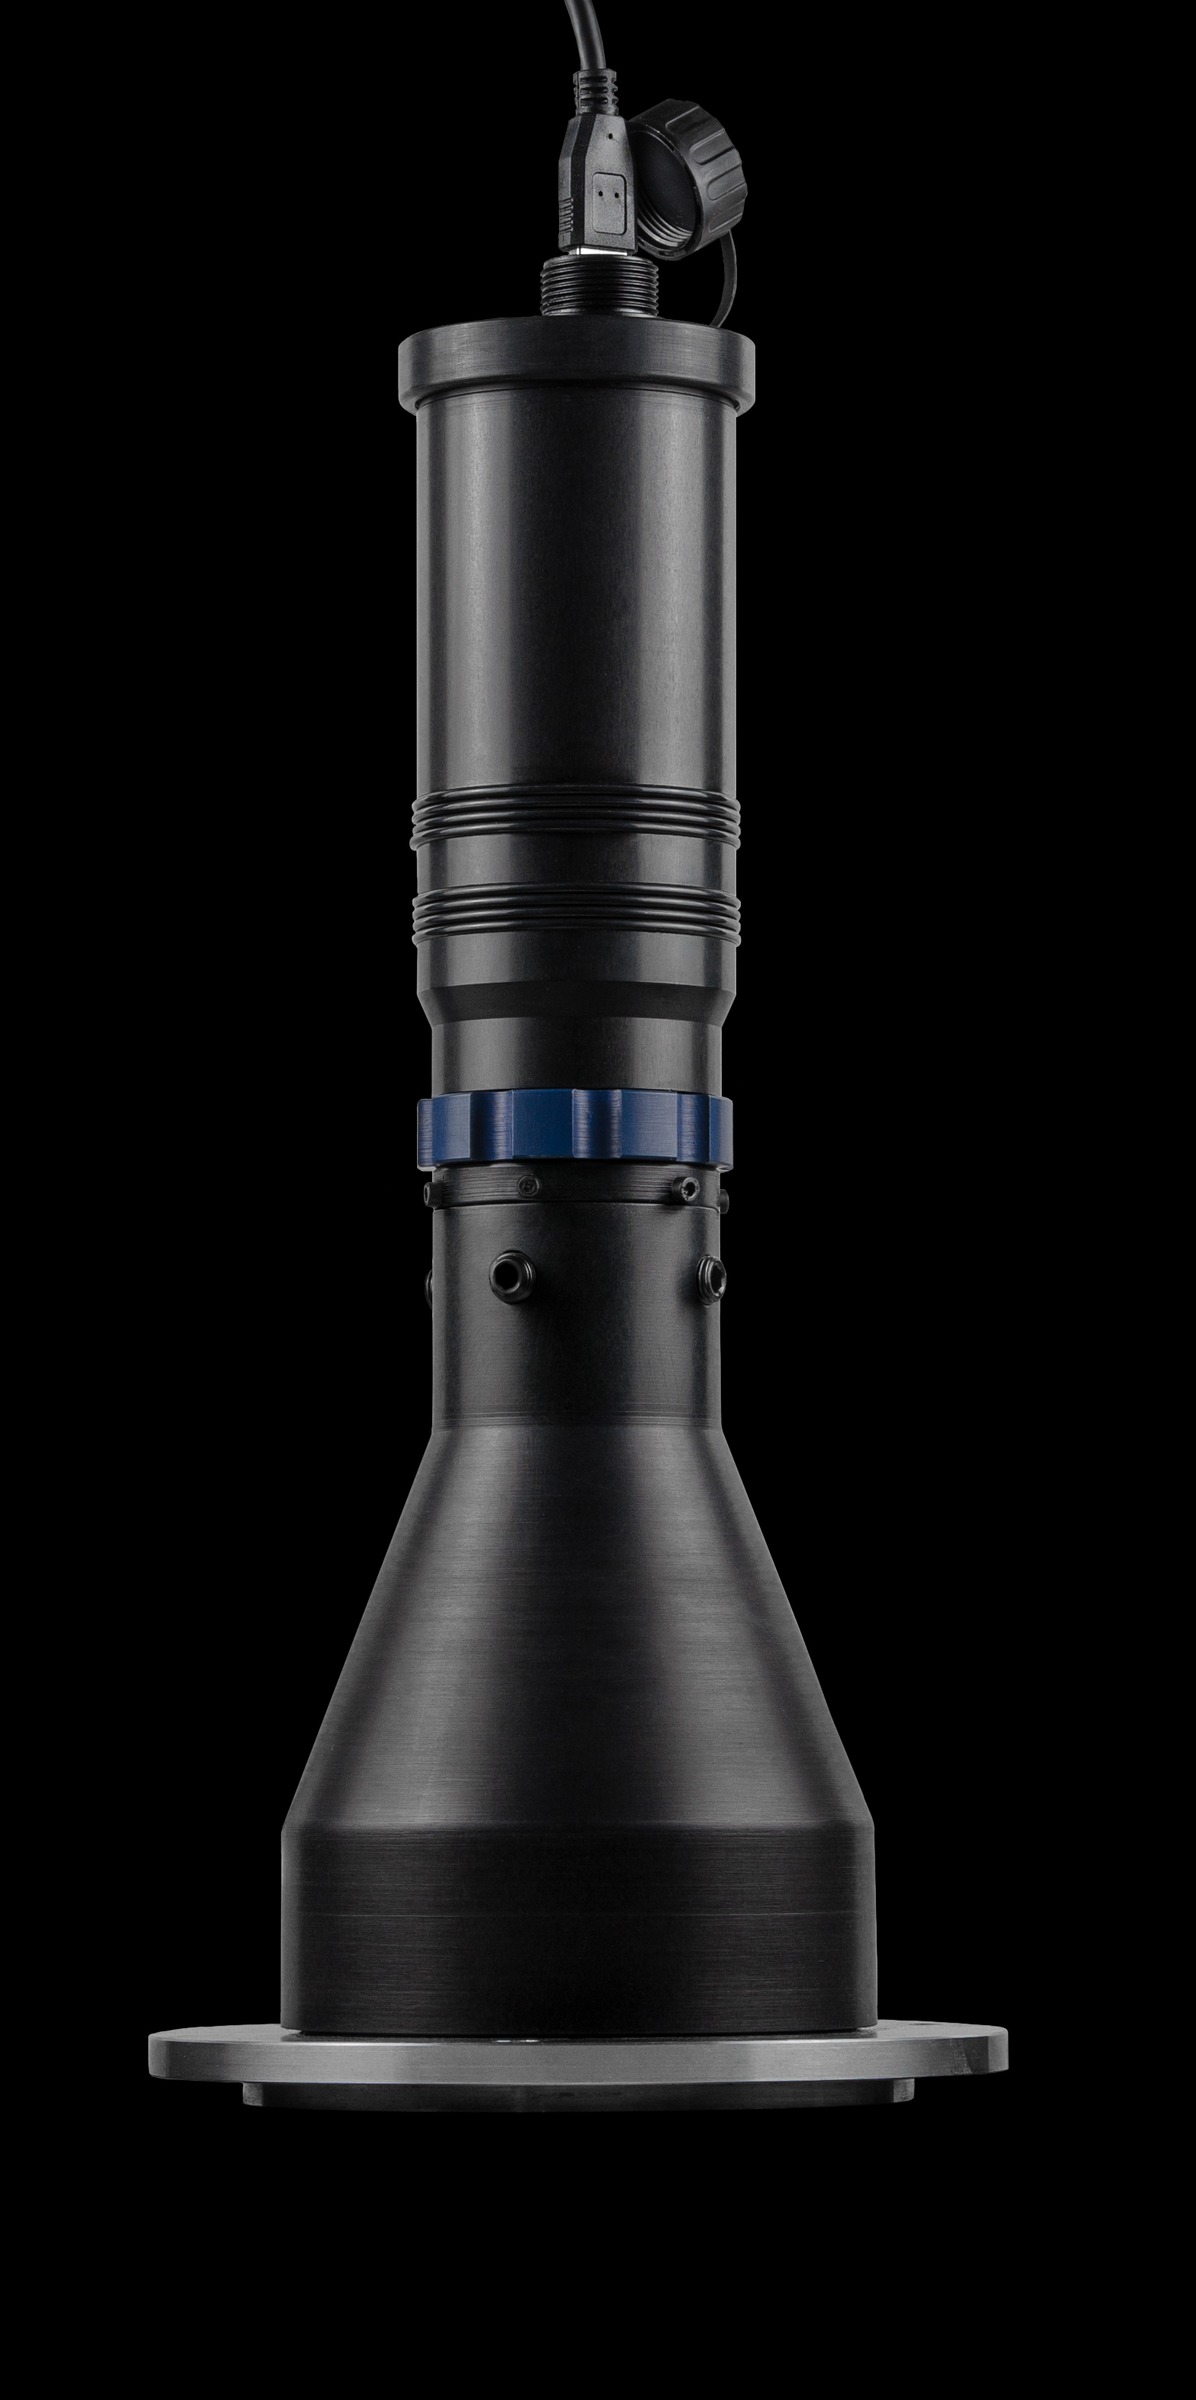
Оптоэлектронный модуль системы контроля валков.
Исходная задача
Перевести настройку валков в измеряемые координаты
Заказчику требовался комплекс для настройки трех валков в прокатной клети. Система должна была показывать их положение, смещение и биение, фиксировать фото и видео, а также сохранять результаты для каждой клети и каждого оператора.
На предприятии уже использовали аналоговый визуальный прибор с координатной сеткой. Новый интерфейс должен был сохранить знакомый способ контроля и добавить числовые координаты. Отдельные права оператора и администратора разделяли настройку клети и работу с архивом измерений.
Оптика и подсветка
Сформировали измеряемый контур
Камеру и телецентрический объектив разместили в корпусе с фланцевым креплением к клети. На противоположной стороне располагался модуль подсветки. ТЗ задавало рабочее расстояние не менее 200 мм и наблюдаемую область не менее 69,1 × 46,1 мм, чтобы в кадр одновременно попадала рабочая зона трех валков.
Яркость требовала отдельной настройки. При избытке света появлялись переотражения и пересвеченные участки, из-за которых граница валка смещалась на изображении. Оператор выбирал минимальную яркость, при которой фон становился белым, а переход между валком и фоном оставался отчетливым.
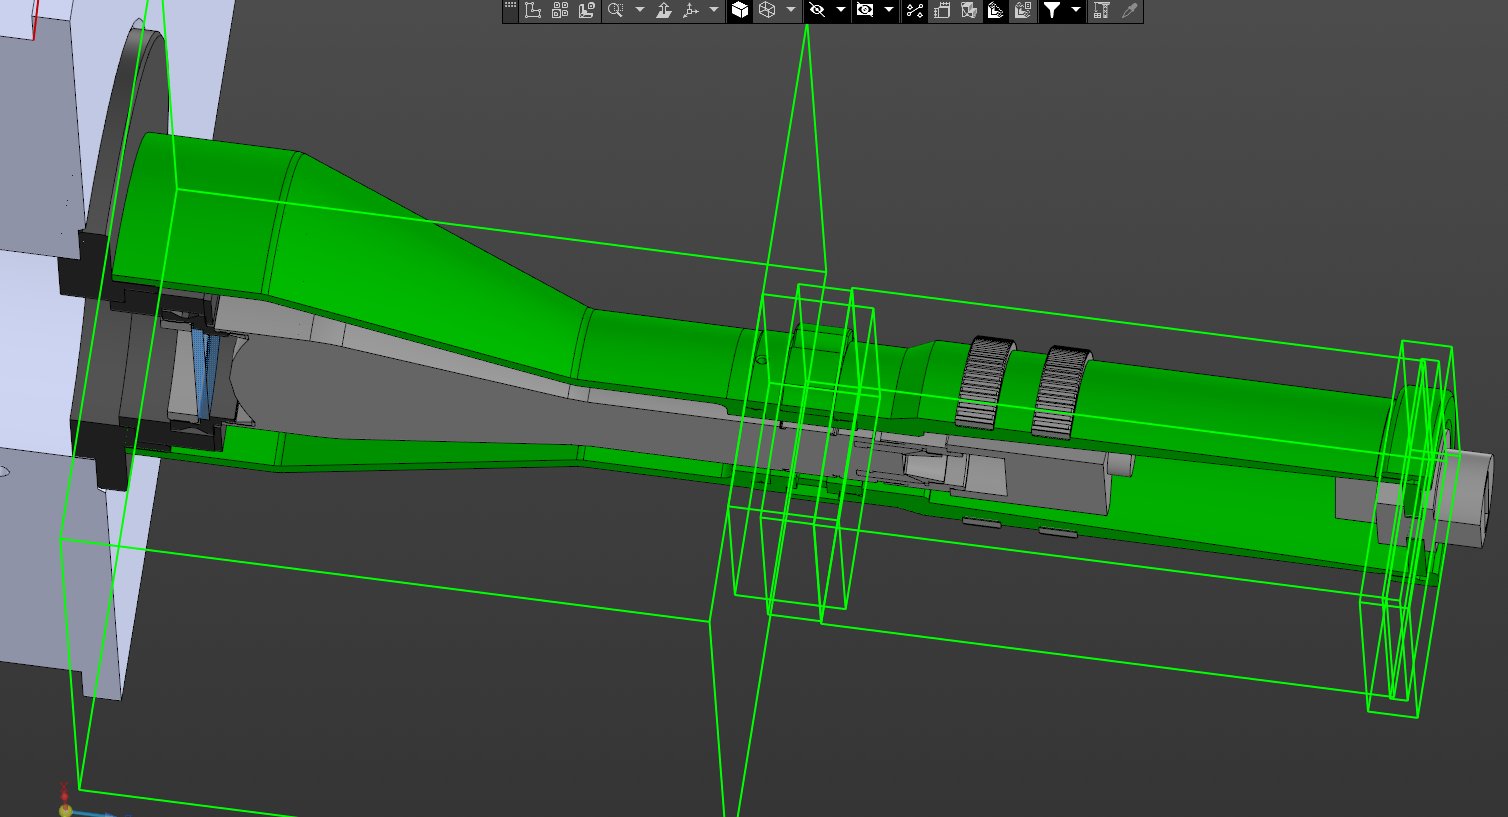 МОДЕЛЬ 01
Заказная оптомеханика
Корпус позволил настраивать камеру после установки
Механический узел состоял из установочного фланца, стакана и оптического модуля с камерой. Фланец можно было повернуть, чтобы одинаково ориентировать изображение на разных клетях.
Объектив вместе с камерой центрировали боковыми винтами, после чего узел затягивали и дополнительно прижимали фиксирующей планкой.
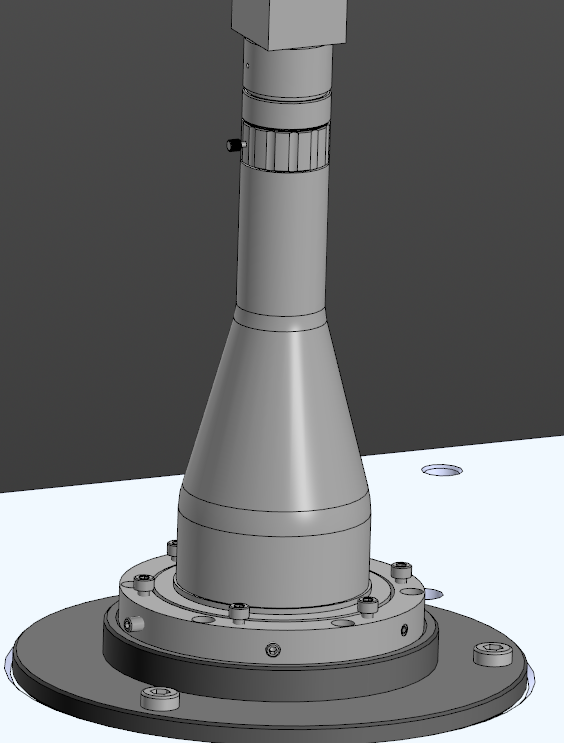 МОДЕЛЬ 02
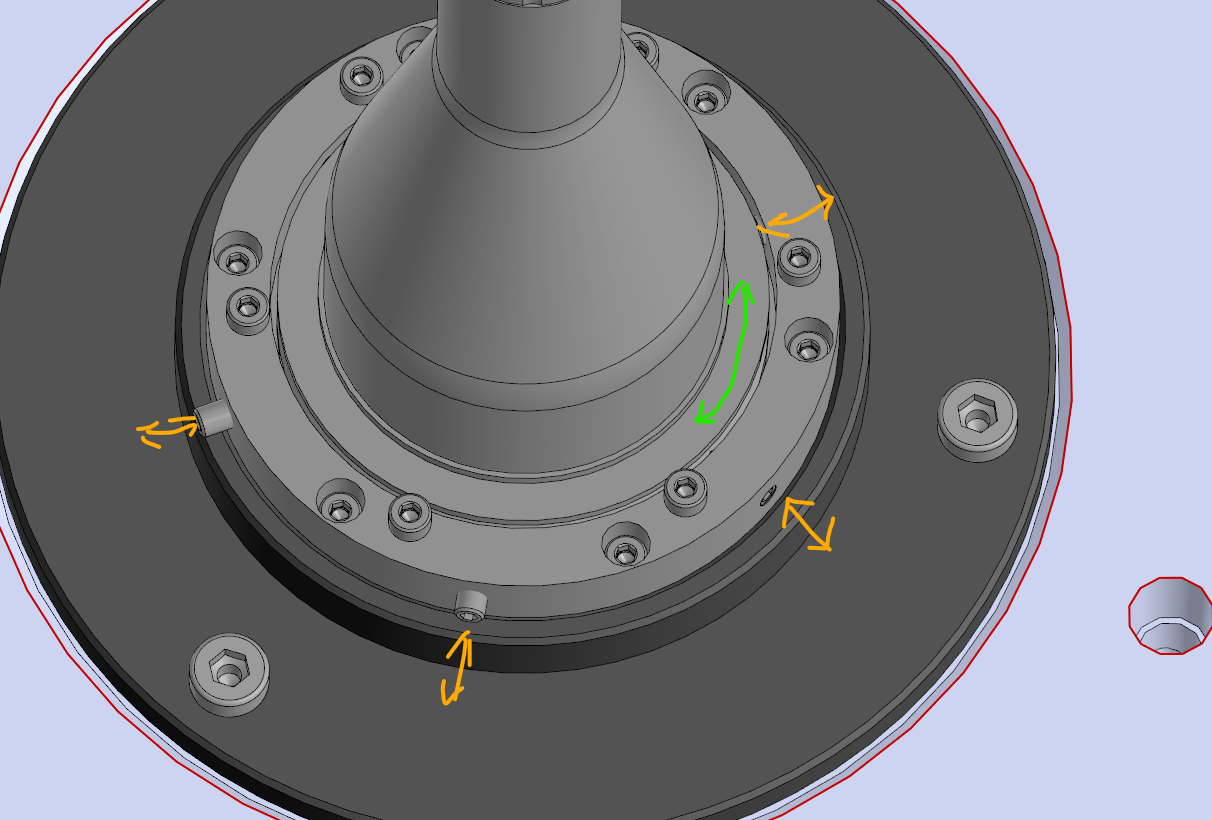 МОДЕЛЬ 03
Машинное зрение
Алгоритм работал с геометрией трех валков
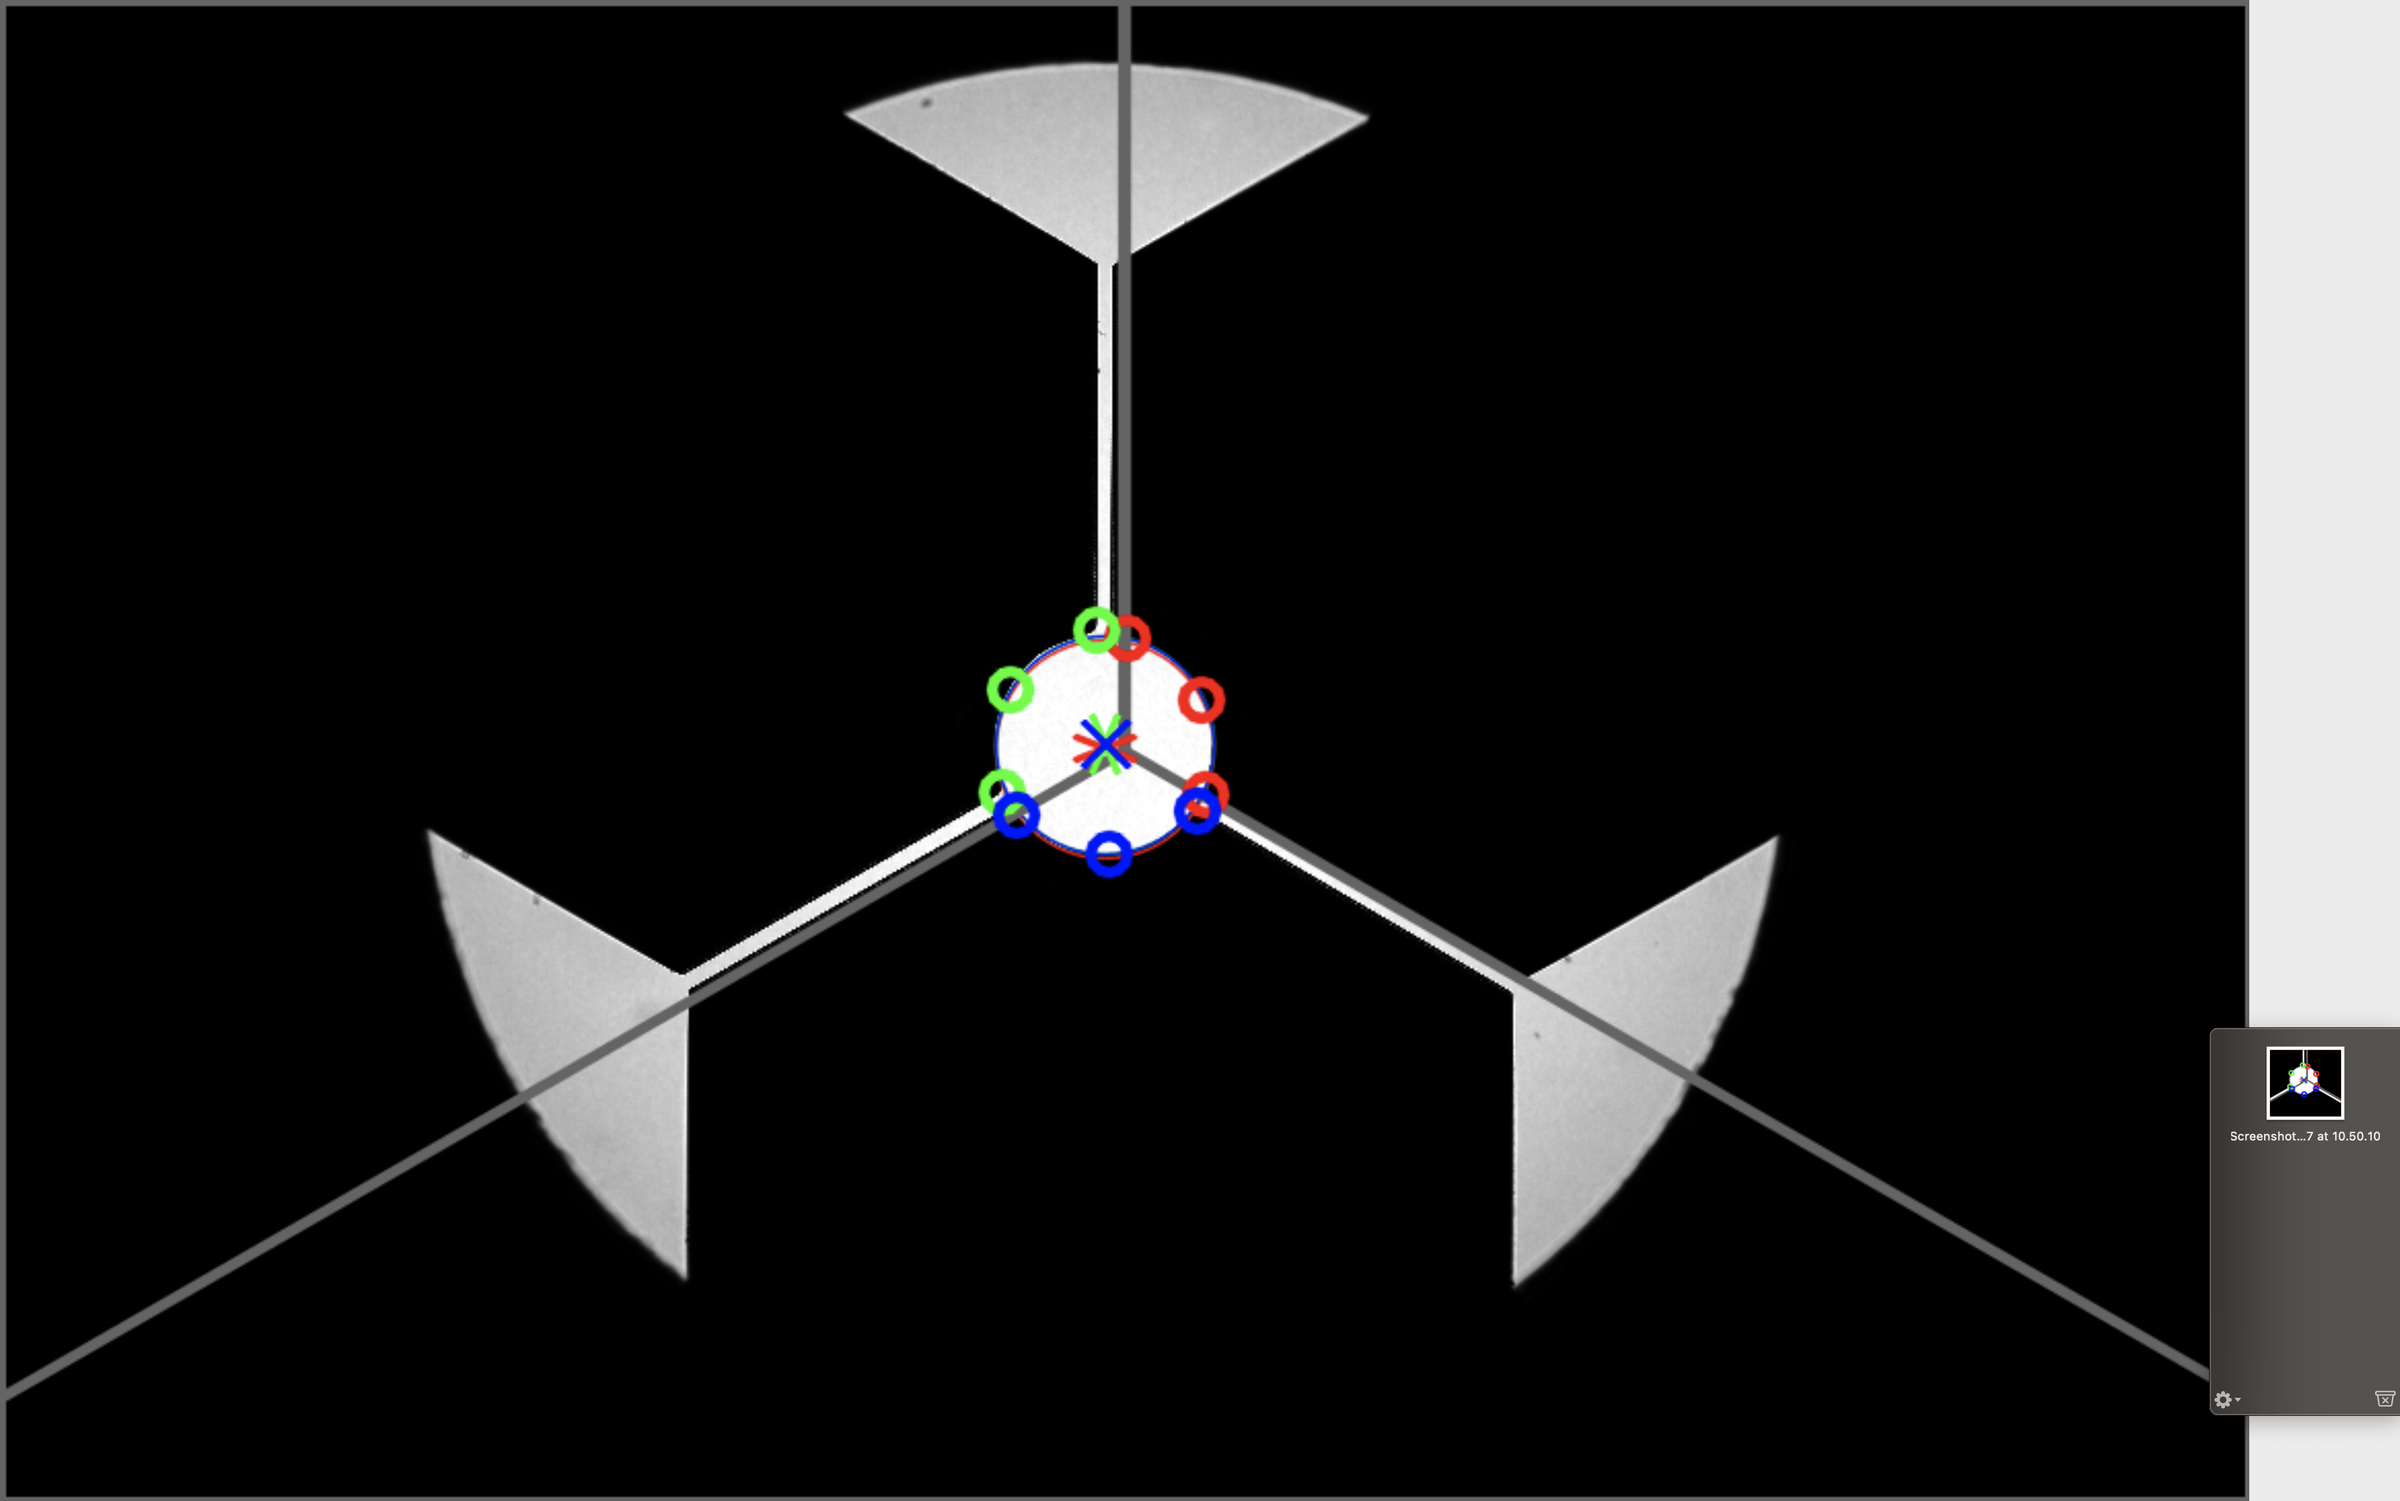
Каждый валок находился в своей зоне кадра и получал собственный цвет разметки. Алгоритм находил крайние точки рабочей поверхности, рассчитывал центральную точку и по известному радиусу определял центр валка. Для четной и нечетной оснастки направления расчетных лучей менялись автоматически.
Одинаковая ориентация камеры была частью калибровки: она связывала цветовые зоны и координаты во всех клетях. Для оценки биения программа анализировала 20 кадров и рассчитывала среднеквадратическое отклонение положения центра каждого валка.
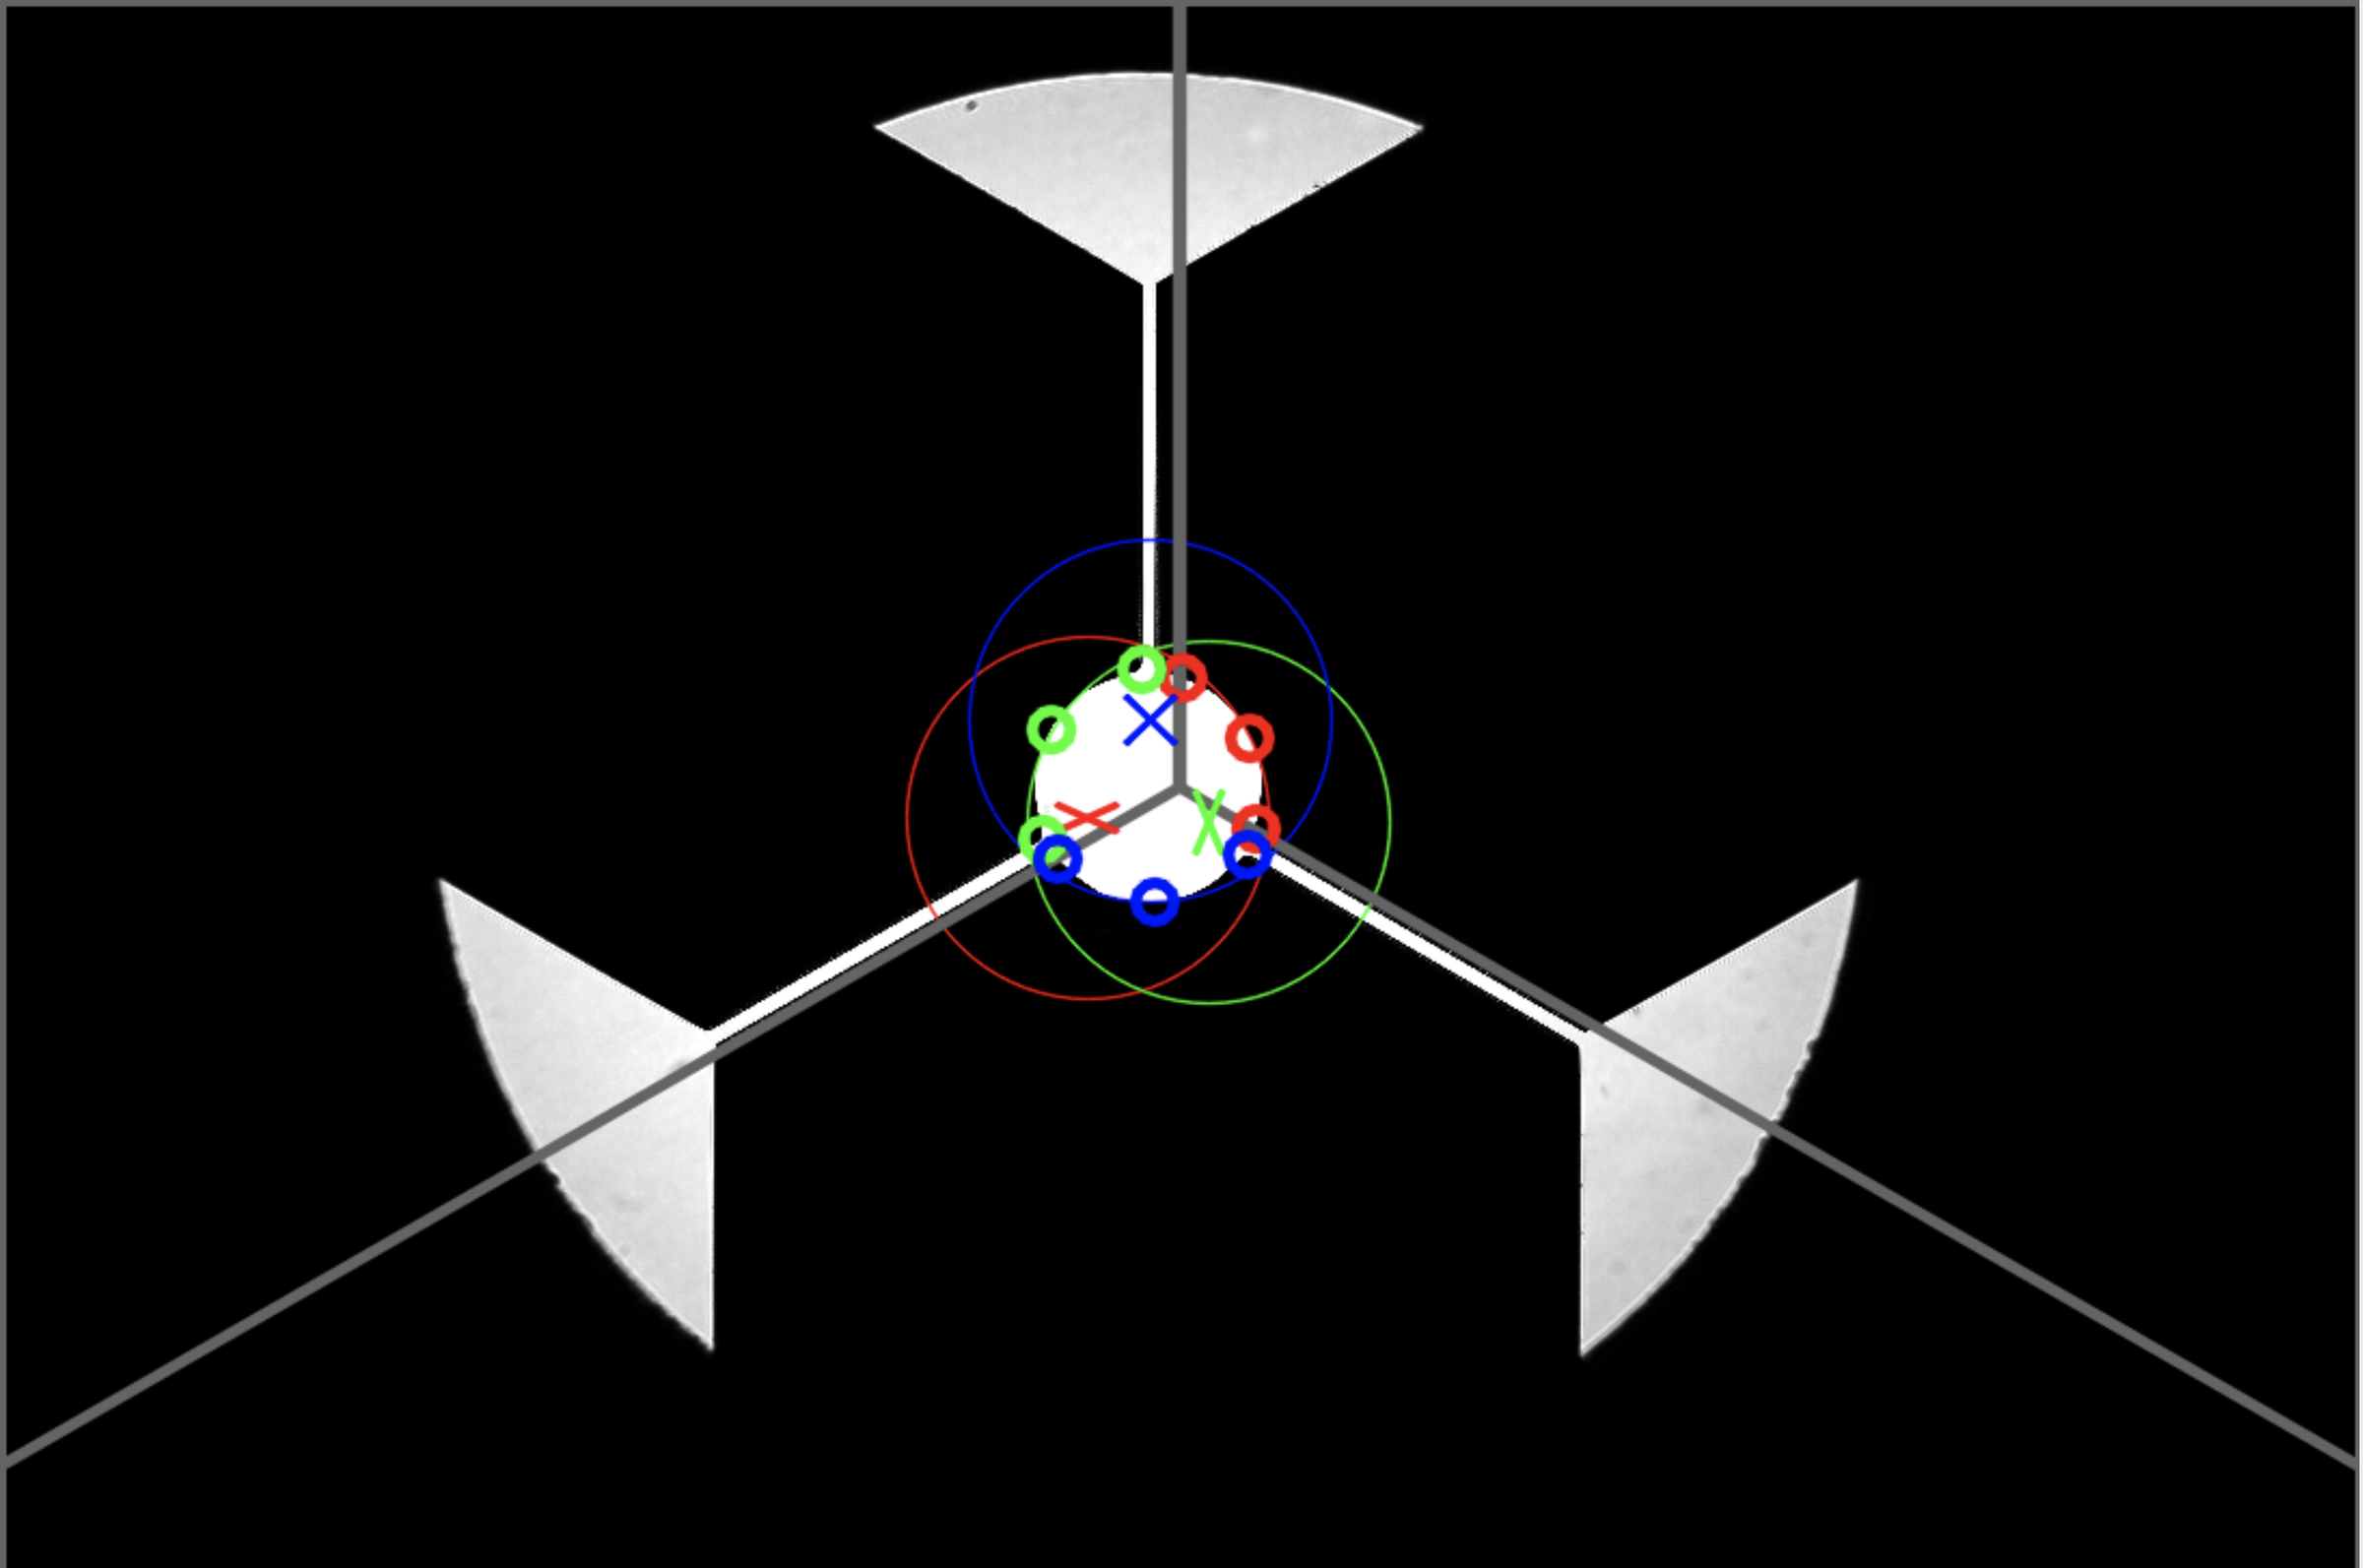 КАДР 01
 КАДР 02
Калибровка
Калибровка сочетала механическую и цифровую поправку
Первичную настройку выполняли по наиболее точной клети. Камеру ориентировали и центрировали механически, затем задавали цифровое начало координат смещением кадра.
Такая поправка компенсировала направление, для которого механическая юстировка главного валка была недоступна. Повторная калибровка требовалась после замены клети или по мере износа валков.
Интерфейс оператора
Интерфейс оставил оператору знакомую систему отсчета
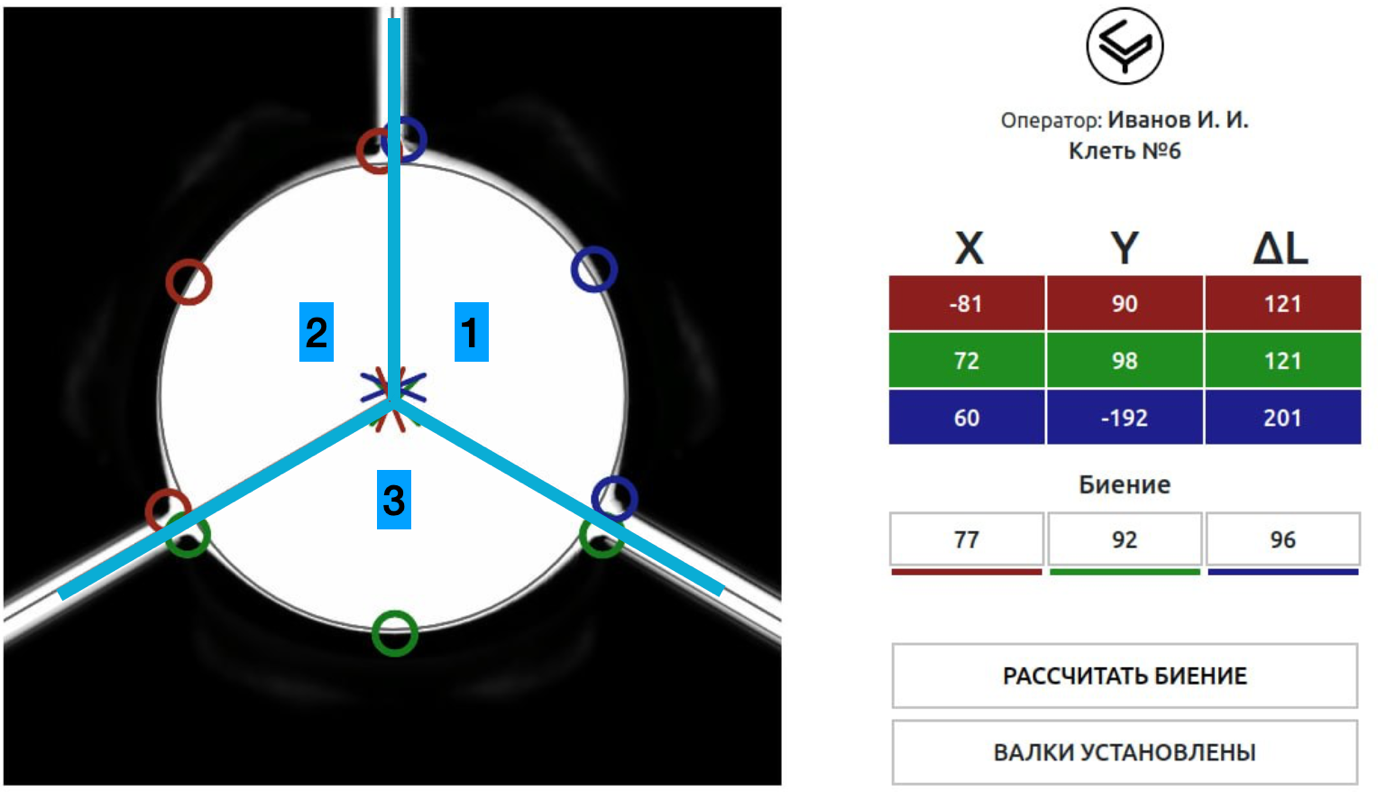
На видеопоток наложили сетку, похожую на шкалу прежнего аналогового прибора. Для каждого валка интерфейс показывал координаты, смещение и значение биения в своем цвете. Оператор совмещал рабочую поверхность с эталонной окружностью, затем уточнял положение по числам и отмечал завершение установки.
В описании программной части были предусмотрены привязка записи к пользователю, номеру клети, размеру валка, времени и дате, а также отдельный административный интерфейс для учетных записей, фильтрации базы и выгрузки результатов. Финальный состав этих функций нужно подтвердить перед публикацией.
 ИНТЕРФЕЙС 01
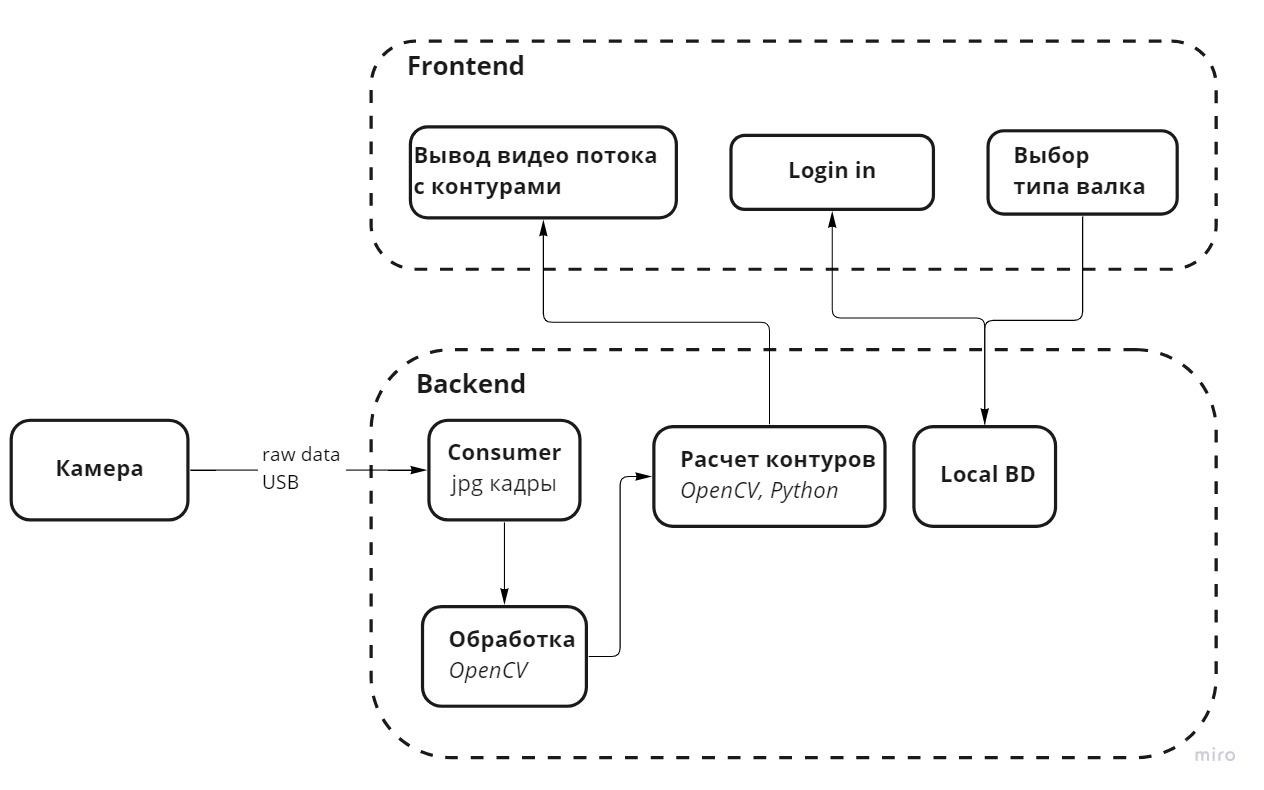 СХЕМА 01
Паспорт проекта
Ключевые параметры
Параметры камеры, объектива и подсветки приведены как требования технического задания. Обработка 20 кадров приведена по описанию рабочего алгоритма. Протокола приемочных измерений в исходных материалах нет.
| Параметр | Значение | Статус |
|---|---|---|
| Камера | 20 Мп, сенсор IMX183 | Требование ТЗ |
| Разрешение кадра | 5472 × 3648 пикселей | Требование ТЗ |
| Частота кадров | Более 5 кадров/с | Требование ТЗ |
| Объектив | Телецентрический | Требование ТЗ |
| Увеличение объектива | Не менее 0,19× | Требование ТЗ |
| Рабочее расстояние | Не менее 200 мм | Требование ТЗ |
| Наблюдаемая область | Не менее 69,1 × 46,1 мм | Требование ТЗ |
| Подсветка | Рассеянная или телецентрическая | Требование ТЗ |
| Расчет биения | Анализ 20 последовательных кадров | Описание алгоритма |
| Роли пользователей | Оператор и администратор | Требование ТЗ |
Результат
Оптика, механика и алгоритм в одном комплексе
Команда связала оптический модуль, встречную подсветку, регулируемое крепление и программную обработку в один комплекс. Система переводила изображение трех валков в координаты центров и показатель биения.
Оператор получал визуальную разметку и числовые значения в одной системе отсчета.
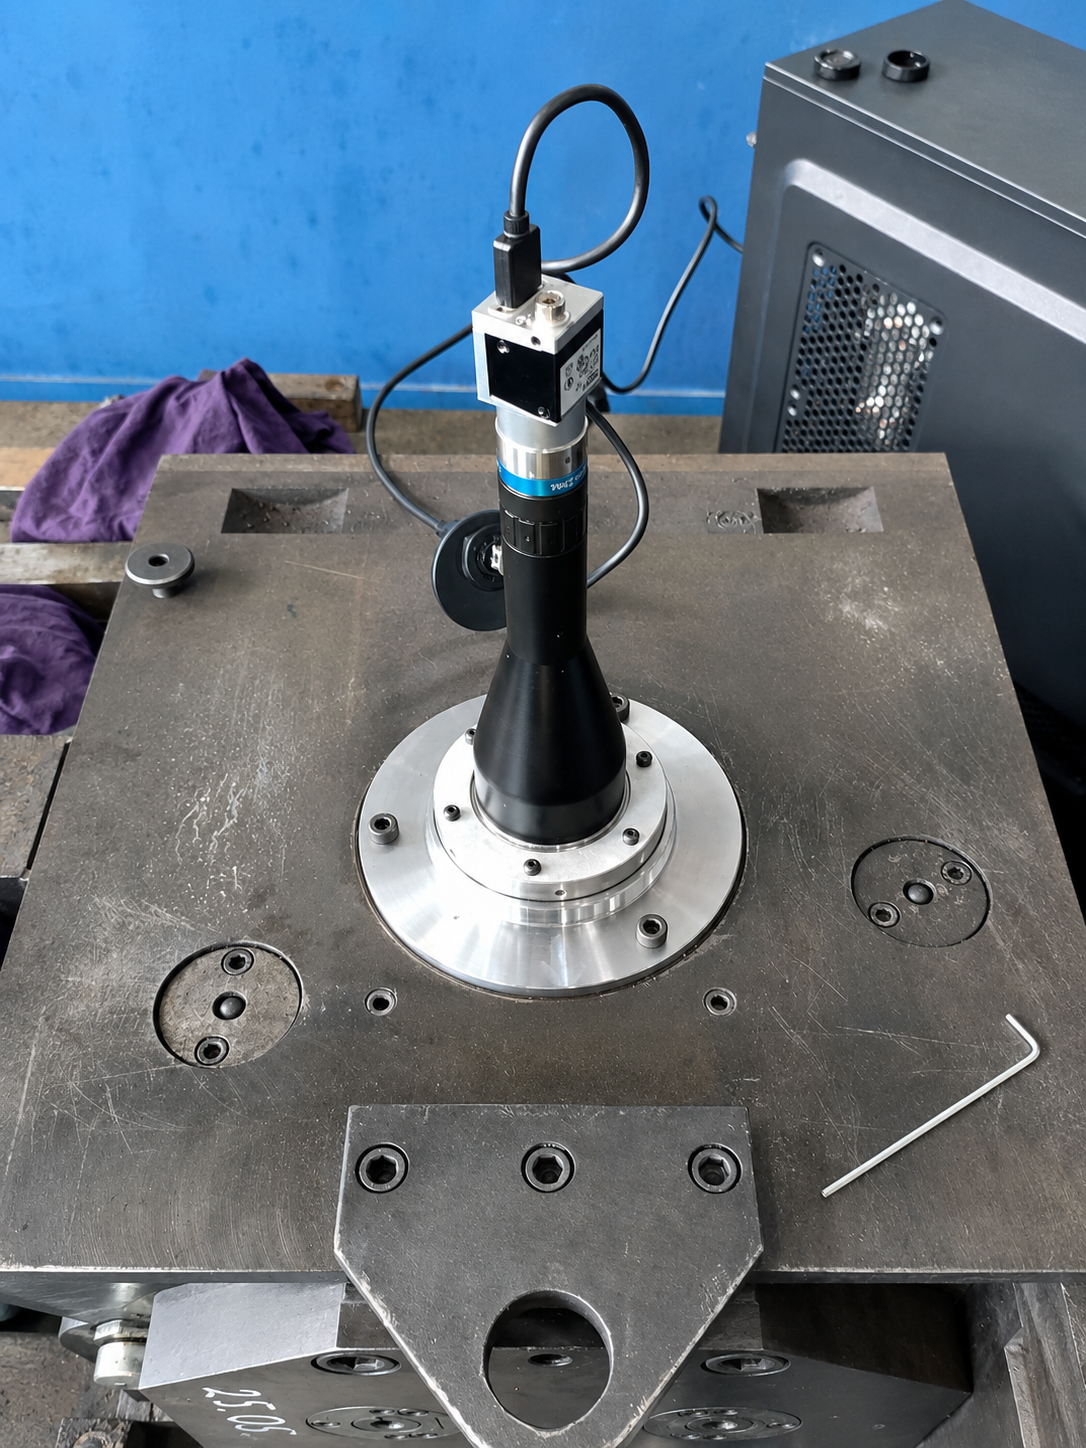 ФОТО 01
Галерея проекта
Оптоэлектронные модули комплекса
Два профессиональных ракурса готовых фланцевых модулей программно-аппаратного комплекса.
 ГАЛЕРЕЯ 01
Обсудить похожую задачу
Пришлите техническое задание, геометрию зоны контроля, рабочую дистанцию и требования к измеряемым параметрам. Команда изучит задачу и предложит состав оптики, механики и программной обработки.